Linienverfolgung
Einstieg: Das folgende Video zeigt, wie Roboter in der Gärtnerei Emsflower in Emsbüren Blumen transportieren. Der Aspekt der Linienverfolgung soll im Folgenden nachgebaut werden.
Ziel: Der Bastelbot soll um zwei Infrarot-Sensoren erweitert werden, sodass er einer Linie folgen kann, um Parcours zu absolvieren.
Um die Infrarotsensoren zur Linienverfolgung nutzen zu können, musst du vorher verstehen, was mit digitalen und analogen Sensoren gemeint ist. Bearbeite dazu zunächst die Grundlagen EVA-Prinzip und Pinfunktionen im Überblick.
Programmierung
Funktionstest
Recherchiere die Funktionsweise der Infrarot-Sensoren TCRT5000 und lasse ihre analogen Werte über die serielle Schnittstelle in Makecode ausgeben, während du den Sensor über weiße und schwarze Flächen hälst.
Kantenverfolgung
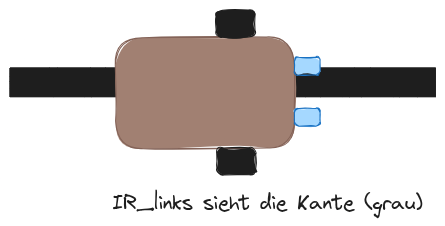
Für diese Aufgabe liegt ein Parcour mit einer schwarzen Linie bereit. Das Ziel ist es, dass der Roboter dieser schwarzen Linie bzw. ihrer Kante folgt und möglichst schnell den kompletten Parcour absolviert, ohne die Linie bzw. Kante zu verlieren. Dafür wird zunächst nur ein Sensor genutzt.
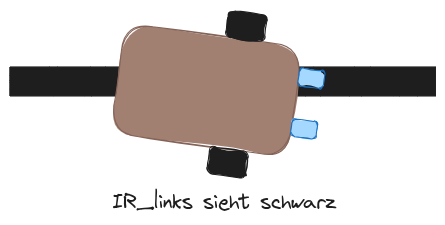
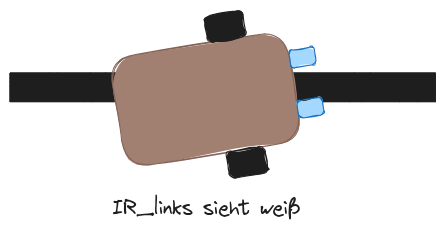
- Notiere dir, welchen Analogwert der linke IR-Sensor in den unten abgebildeten Fällen anzeigt.
- Programmiere den Roboter so, dass er der Linie folgt. Nutze eine Verzweigung mit passenden Schwellwerten für die drei Fälle.
Linienverfolgung
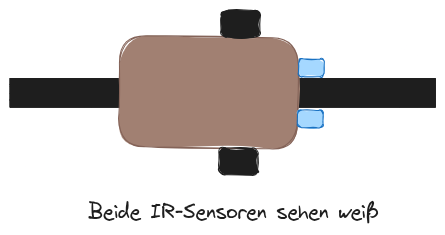
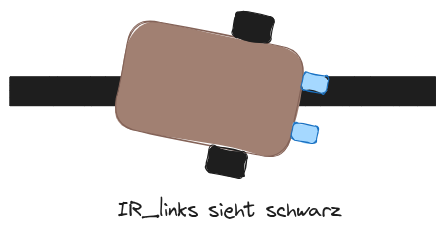
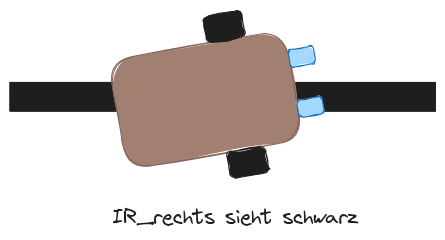
Für diese Aufgabe liegt ein Parcour mit einer schwarzen Linie bereit. Das Ziel ist es, dass der Roboter dieser schwarzen Linie folgt und möglichst schnell den kompletten Parcour absolviert, ohne die Linie zu verlieren. Dafür werden nun beide Sensoren genutzt.
- Notiere dir, welchen Analogwert der linke IR-Sensor und welchen Analogwert der rechte IR-Sensor anzeigt, wenn er auf schwarz und wenn er auf weiß steht. Es können deutliche Unterschiede auftreten!
- Programmiere den Roboter so, dass er der Linie folgt. Beachte dabei die unten abgebildeten Fälle.